随着人形机器人、协作机器人及移动机器人加速进入工程化和规模化发展阶段,机器人关节正从单一的动力输出部件,向集成电机、减速机构、编码器、制动器及通信接口的机电一体化执行单元演进。不同机器人及关节位置对精度、速度、扭矩、体积和瞬时承载能力的要求各不相同,谐波、行星、摆线等多种传动路线由此并行发展。
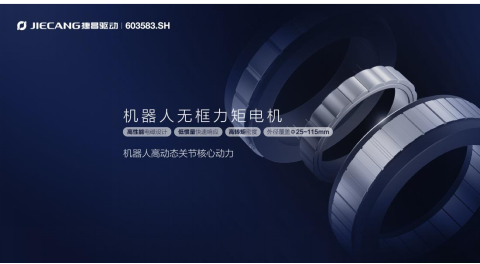
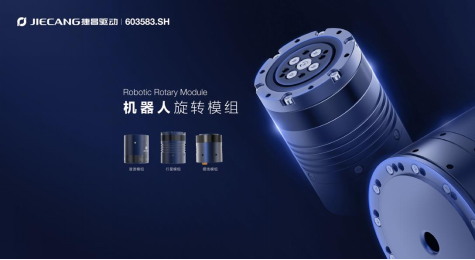
在这一背景下,捷昌驱动机器人执行器事业中心围绕机器人核心驱动部件布局,形成覆盖“谐波模组、行星模组和摆线模组”的旋转执行产品矩阵,并与无框力矩电机、直驱关节等产品共同构成机器人旋转执行单元。
机器人关节为什么需要多种减速路线?
业内人士介绍,机器人关节的基本任务,是将电机高速、低扭矩的旋转运动转换为机器人所需要的低速、高扭矩输出。直驱方案可以减少机械传动环节,但在有限的关节尺寸和重量下,需要电机本身具备较高的扭矩输出能力,对体积、重量及热管理提出更高要求;采用减速机构则可通过传动比放大扭矩,并在输出扭矩、速度、精度和尺寸之间进行匹配。因此,旋转模组选型需综合考虑输出扭矩、峰值及瞬时容许扭矩、减速比、回差、额定转速、结构尺寸、重量及编码器、通信接口等因素。多种传动路线并行,本质上是针对不同机器人关节工况进行性能匹配的工程化选择。
谐波模组:面向高精度与高扭矩密度需求
据介绍,谐波传动通过柔性元件的弹性变形实现运动传递,能在较小尺寸内实现较高减速比,兼顾位置精度与结构紧凑性。以JCHM50为例,该模组外径50 mm,减速比80,额定扭矩10 N·m,峰值扭矩30 N·m,瞬间容许最大扭矩40 N·m,额定转速37.5 rpm,重量0.41/0.5 kg,输出端重复定位精度达到±10角秒,绝对位置精度达到±25角秒。外径由50 mm提升至70 mm,输出能力同步提升,JCHM70额定扭矩达60 N·m、峰值扭矩180 N·m、瞬间容许最大扭矩240 N·m。该系列支持不同减速比、通信接口及抱闸配置,并可选力控功能,更适合对高精度、高减速比、高扭矩密度及紧凑结构有较高要求的机器人关节。
行星模组:兼顾输出速度与扭矩能力
据悉,行星齿轮传动通过太阳轮、行星轮和齿圈之间的啮合实现动力传递。与谐波路线相比,捷昌驱动行星模组采用相对较低的减速比,并保持较高的额定转速。以JCPM52为例,模组外径52 mm,减速比25,额定扭矩4 N·m,峰值扭矩12 N·m,额定转速100 rpm,重量0.6kg,背隙10 arcmin;JCPM64额定扭矩达12 N·m,JCPM74进一步提升至20 N·m,峰值扭矩分别为36 N·m和60 N·m。三个规格减速比均为25,额定扭矩覆盖4~20 N·m,均采用双编码器设计,并提供CAN、CAN FD、RS485、EtherCAT等接口及抱闸选项。这一路线更适合输出速度、扭矩能力与动态性能综合要求较高的机器人关节。
摆线模组:关注瞬时负载与启停扭矩表现
摆线传动通过摆线轮与针齿结构实现动力传递,其瞬时容许最大扭矩和启停峰值扭矩是机器人关节应用中值得关注的性能指标。捷昌驱动JCBM系列覆盖Φ52、Φ62和Φ72等规格,以JCBM52为例,该模组减速比51,额定扭矩5 N·m,瞬间容许最大扭矩20 N·m,启停峰值扭矩15 N·m,额定转速58.8 rpm,重量0.38 kg,采用双编码器和CAN通信;至JCBM72,额定扭矩提升至15 N·m,瞬间容许最大扭矩达51 N·m,启停峰值扭矩达45 N·m。机器人快速启停、换向及负载变化,可能使关节短时承受高于额定工况的扭矩,该系列重点面向瞬时负载能力要求较高的关节。
三种技术路线如何选择?
三种传动路线各有技术特点:谐波模组侧重位置精度、减速比、扭矩密度与结构紧凑性;行星模组侧重输出速度、扭矩能力与动态运动性能;摆线模组侧重瞬时负载能力及启停工况下的扭矩表现。机器人厂商选型时,需要结合关节负载、运动速度、空间尺寸、精度要求、动态工况及控制需求综合判断,而非单纯比较某一项参数。多种技术路线并行,也在于让机器人关节能够根据具体应用需求,在精度、速度、扭矩、尺寸和动态性能之间实现更加合理的匹配。
从减速机构到一体化旋转执行单元
据了解,机器人产业竞争正从单个零部件性能之争,转向执行器系统能力之争。电机负责产生动力,减速机构完成速度与扭矩匹配,编码器提供位置反馈,制动器满足相应的保持需求,通信接口则实现关节与上层控制系统之间的信息交互,各部件之间存在紧密的系统耦合关系。一体化集成有助于减少机器人厂商在关节设计中的重复开发,提升系统集成效率。捷昌驱动依托集团在电机、传动、电控及精密制造领域的积累,已形成包括线性执行单元、旋转执行单元、移动执行单元和微型精密驱动单元在内的产品体系,其中旋转执行产品覆盖无框力矩电机、直驱关节及旋转模组,旋转模组进一步布局谐波、行星和摆线三条技术路线。
机器人关节进入多路线技术竞争阶段
在业界看来,随着人形机器人等新型机器人加速发展,关节执行器面临轻量化、高扭矩、高精度、快速响应和可靠性等多重要求,单一性能指标已难以全面衡量产品竞争力。
未来,机器人驱动系统的竞争将更加注重电机设计、减速机构、结构设计、编码器、驱动控制与制造工艺之间的系统协同。从谐波到行星,再到摆线,捷昌驱动通过多种传动路线布局,构建面向不同机器人关节工况的旋转模组产品矩阵,为机器人企业提供更加多样化的驱动选择。